1. Состав основной конструкции
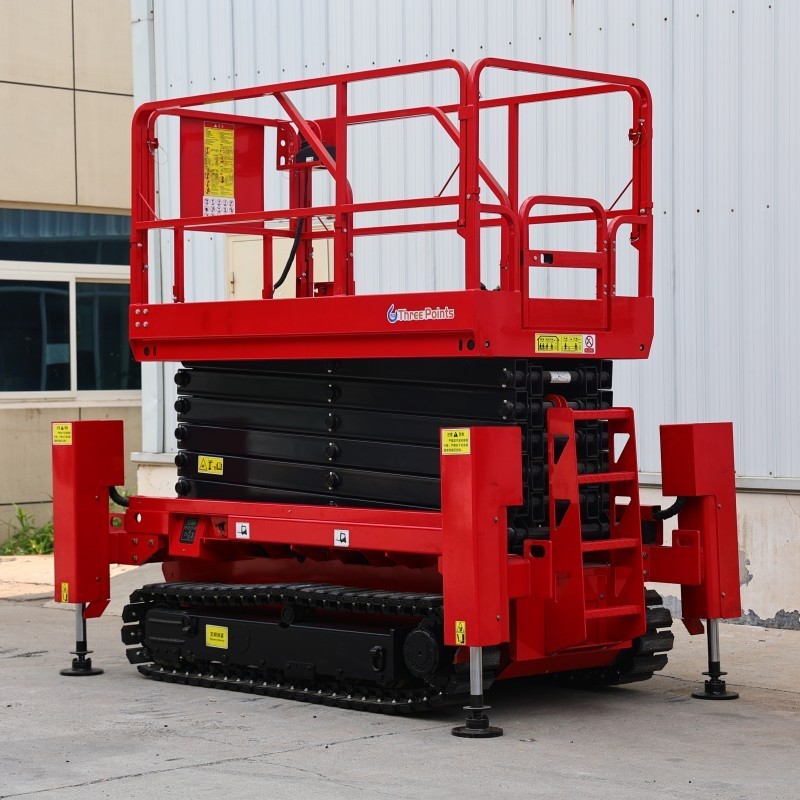
Ножничный подъемник в основном состоит из четырёх модулей: механической конструкции, силовой системы, системы управления и системы безопасности
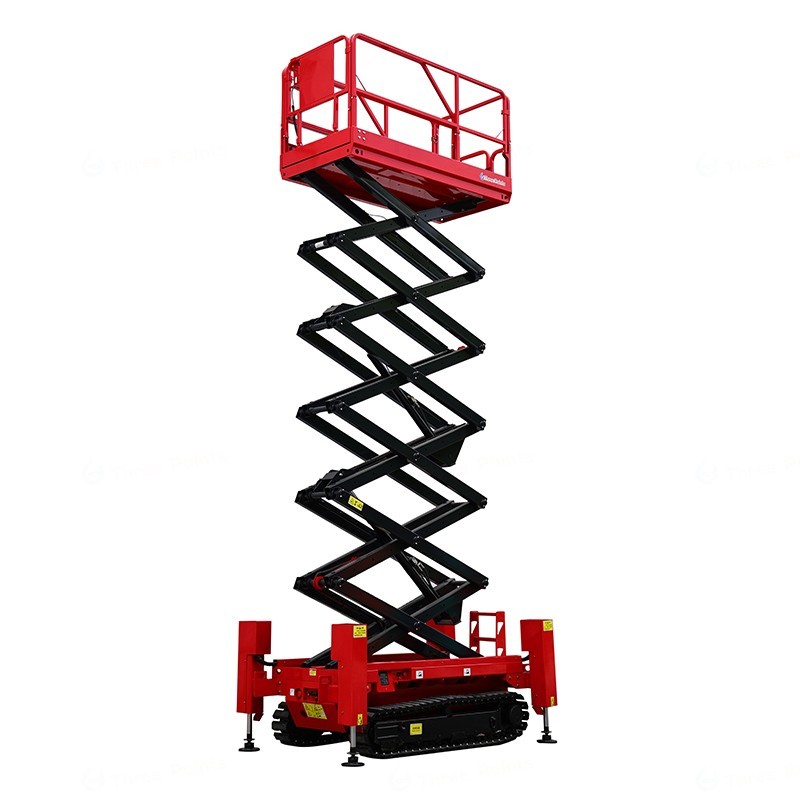
Механическая часть: В качестве основной конструкции используются несколько комплектов ножничных рычагов из высокопрочной марганцевой стали, образующих X-образную опорную конструкцию за счет поперечного соединения шарниров с штифтовыми валами, в сочетании с основанием и рабочей платформой. Некоторые мобильные модели также оснащены ходовыми колесами и механизмами рулевого управления.
Силовая часть: В основном используется гидравлический привод, состоящий из гидравлической станции и гидравлических цилиндров; в некоторых небольших устройствах для обеспечения выходной мощности применяются шаговые двигатели в сочетании с винтовыми приводами.
Управляющая часть: встроенный ПЛК, кнопки управления, пульт дистанционного управления, обеспечивающие точное управление запуском, остановкой и регулировкой скорости подъема.
Раздел «Безопасность»: включает перепускной клапан, гидравлический обратный клапан, концевой выключатель, предохранительный зажим, предотвращающий падение, и другие компоненты, обеспечивающие безопасность работы в аварийных ситуациях.
2. Принцип работы
Он использует раздвигание и складывание ножничного рычага для вертикального подъема и опускания платформы:
Когда модель с гидравлическим приводом находится в рабочем состоянии, двигатель приводит в действие гидравлический насос, преобразуя механическую энергию в энергию давления гидравлического масла. Масло под давлением поступает в гидравлический цилиндр через группу клапанов, вызывая расширение и сжатие поршневого штока, что приводит к выдвижению или втягиванию точки шарнирного соединения ножничного рычага наружу или внутрь. Горизонтальное усилие преобразуется в вертикальную подъемную силу платформы, что обеспечивает плавное движение платформы вверх или вниз.
В версии с винтовым приводом шаговый двигатель приводит в вращение винт, что вызывает поступательное перемещение гайки, тянет ножничный рычаг, обеспечивая открытие и закрытие, а также подъем платформы. При проектировании необходимо контролировать угол наклона механизма, чтобы избежать чрезмерного неэффективного потребления мощности.